
로그인 선택
미리보기
커뮤니티

 23.06.15
글 등록
DEVOTEE를 활성화 시키면
지금 작성한 커뮤니티 글에 대해 1개의 댓글을 달아줍니다.
버튼을 누르면 글 수정 시 ChatGPT가 작성한 댓글이 수정됩니다.
임시저장함
최대 20건까지 저장합니다.
| 컨텐츠 유형 | 제목 | 저장일 | 삭제 |
|---|

본인인증
고객님의 소중한 개인정보보호를 위해
본인인증을 진행해주세요. 본인인증 미 진행 시 로그인이 제한됩니다.
본인인증 로그인에 실패하였습니다.
회원이 아니시거나 본인인증 등록이
완료되지 않은 사용자입니다.
회원정보 연결
스마트폰 센서 활용 PDR 모델 연구 - 연구계획(1)
- DEVOTEE 요약
- 팀 슼폰지는 스마트폰 센서를 활용하여 실내에서도 GPS 없이 보행자의 위치를 추정하는 PDR(Pedestrian Dead Reckoning) 모델을 연구하는 팀입니다. 이 연구는 저가의 센서로 위치를 추정하는 Inertial based Navigation 중 Data-driven 방식을 활용하며, 다양한 보행 시나리오를 고려해 딥러닝 모델을 개발하는 데 중점을 둡니다. 목표는 40시간가량의 데이터셋을 구축하고, 기존 모델 대비 성능이 우수한 알고리즘을 개발하는 것입니다.
안녕하세요! SKT AI Fellowship 6기에서 스마트폰 센서 활용 PDR 모델 연구 과제를 수행하는 팀 슼폰지입니다.
슼폰지라는 팀 이름은 SKT + 스마트폰 지도라는 의미를 가지고 있는데요, 곧 소개드릴 저희 연구 내용을 압축하여 담아보았습니다.
먼저 저희 연구에 대해 전반적인 소개를 드린 후 관련 연구, 연구 계획, 목표 순으로 설명드리겠습니다.
연구 소개
먼저 PDR (Pedestrian Dead Reckoning)이라는 분야가 생소하실 것 같습니다.
PDR은 보행자의 이동 경로와 위치를 추정하고자 하는 기술 분야입니다.
우리도 일상생활에서 보행하면서 지도 앱에서 현재 위치를 확인하곤 하는데요,
이 때에는 보통 GPS 가 사용됩니다.
하지만 실내에서는 GPS가 작동하지 않으므로 실내 위치 서비스를 제공하기 위해서는 PDR과 같은 기술이 필요합니다.
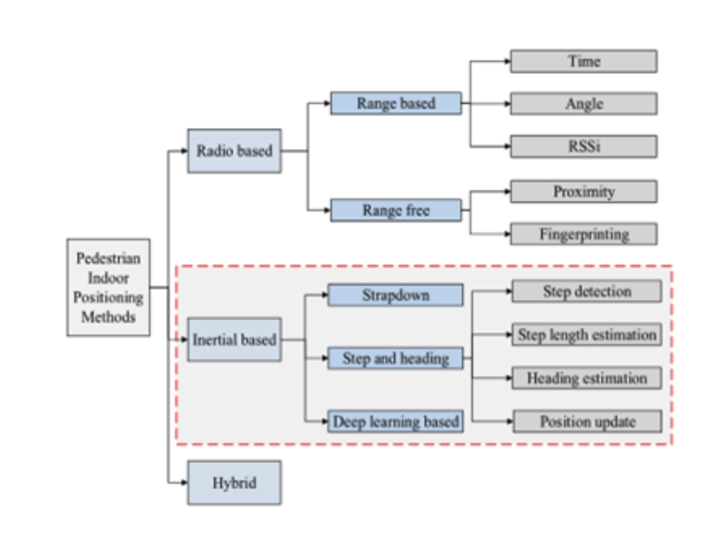
Wifi와 Bluetooth, 카메라 등을 사용해서 추정하는 방식도 있지만 저희 연구는 특히 센서만을 활용하는 Inertial based Navigation 에 해당합니다.
Inertial based Navigation 은 가속도계와 자이로스코프와 같은 센서에만 기반해서 위치를 추정하므로 코스트가 적고 기반시설 없이 사용할 수 있는 장점이 있습니다.
Inertial based Navigation 내에서도 보통 크게 세 가지 방법이 분류될 수 있는데요
Strapdown Inertial Naviagtion System(SINS), Step and Heading System, 그리고 Data-driven 방식입니다.
Strapdown Inertial Naviagtion System 은 가속도를 적분해서 속도를 얻고, 또 적분해서 변위 값을 구하는 방식으로 계산하는데요,
기본적으로 저가의 IMU 센서를 사용하면 노이즈가 많고, 이중적분시 bias 가 explode하기 때문에 제약이 많습니다.
따라서 보통 발에 부착해서 발이 땅에 닿는 순간의 Zero-velocity를 포착하는 방식을 사용합니다.
Step and Heading System 은 이러한 제약 없이 주로 핸드폰을 사용하여 위치를 추정하고자 하며 이 자체를 PDR이라고 부르기도 합니다.
Step 판별과 길이 추정, 그리고 방향 추정을 통해 최종적으로 위치를 추정하는데 이 때 정확도가 보행자의 모션에 따라 영향을 많이 받게 됩니다.
스마트폰은 주머니에 넣고 걷거나 손에 들고 다니는 등 들고 다니는 방식이 다양하고, 걸으면서도 계속 바뀔 수 있기 때문에 이러한 모션을 인식하여 추정을 하고자 하는 시도가 지속적으로 있었습니다.
하지만 모션 시나리오가 워낙 다양하기 때문에 최근에는 Data-driven 방식을 통해 이러한 상황에서 더욱 정확하게 추정 가능한 알고리즘이 개발되고 있습니다.
저희는 이러한 Data-driven 방식의 PDR 연구에 해당합니다.
보행하면서 모션의 제약이 없이 사용 가능하게 하고자 하며 스마트폰을 사용하는 사람이라면 모두가 부담 없이 활용할 수 있는 기술을 지향하고 있습니다.
관련 연구
Data-driven으로 딥러닝 기반의 모델을 만드려면 데이터셋이 필요합니다.
PDR특성상 핸드폰을 지닐 수 있는 여러가지 시나리오를 생각해야하고,
Ground truth 또한 보행자가 관련 디바이스를 지니고 수집해야 합니다.
RoNIN은 그 중 데이터셋 수집 방식이 정교한 편이며 많은 양의 데이터를 수집했습니다. 핸드폰을 자유롭게 쓸 수 있는 Ground truth 수집 방식, Calibration 프로세스 등 짚어볼 점이 많습니다.
알고리즘 측면에서는 다양한 딥러닝 아키텍쳐를 사용한 연구들이 나오고 있습니다.
스마트폰을 지니는 방식이 다양하다는 점이 PDR의 정확도에 영향을 미치는 중요한 요인이라고 소개드렸었는데요,
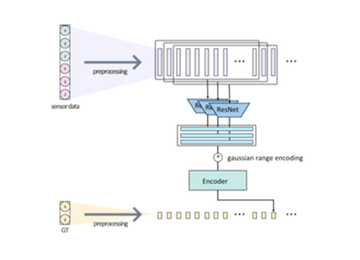
아래는 Transformer 구조를 활용해서 모션의 variation 에 상관 없이 consistent한 representation을 학습하고자 한 연구입니다.
이처럼 저희도 PDR 도메인에 더욱 fit 하고 성능이 좋은 아키텍쳐를 찾기 위해 다양하게 시도해 볼 예정입니다.
연구 계획
PDR 분야에서는 상업적으로 사용 가능한 퀄리티 높은 Open Dataset이 부재합니다. 따라서 데이터 수집 에도 중요하게 포커스를 맞춰 진행하고자 합니다.
Ground Truth 는 기존 PDR 연구에서 주로 사용하는 Visual Inertial Odometry을 사용할 예정입니다.
수집은 한 번에 3개의 핸드폰으로 총 40시간 가량 확보할 예정입니다. 이 때 다양한 패턴으로 수집할 수 있는 방법을 고민하고 있습니다.
알고리즘 측면에서 저희가 가장 주목하고 있는 부분 중 하나는 좌표계의 alignment입니다.
기본적으로 스마트폰 센서 값은 스마트폰 좌표계를 기준으로 기록됩니다.
저희는 이 때 Global 관점에서 사람이 쓰는 좌표계 등과 스마트폰의 좌표계가 다른 것이 학습을 방해하는 큰 요인 중 하나라고 생각합니다.
따라서 좌표계를 align 하고 거기에 다양한 최신의 딥러닝 아키텍쳐를 붙여 motion에 관계없이 가장 robust한 성능을 내도록 시도하고자 합니다.
연구 목표
저희의 연구 목표는 다음과 같이 정리할 수 있겠습니다.
40시간가량의 데이터셋 구축
구축한 데이터셋을 기반으로 기존 모델에 비해 높은 성능의 알고리즘 개발
곧 본격적으로 데이터 수집을 시작하여 연구에 박차를 가할 계획입니다.
maycherryblossom 님의 최신 블로그
더보기-
- 스마트폰 센서 활용 PDR 모델 연구 - 연구 결과(3)
- 안녕하세요! SKT AI Fellowship 6기 슼폰지 팀입니다. 저희는 스마트폰 센서를 활용한 보행자 위치 추정(PDR: Pedestrian Dead Reckoning) AI 모델 개발을 주제로 약 5개월간 연구를 진행했습니다. 이전 포스팅에서 (1)연구 소개 (2)연구과정을 공유했는데요, 마지막 포스팅인 만큼 이번에는 저희 연구를 간략하게 다시 소개드리고, 최종 수행 과정과 결과를 공유하겠습니다. 연구 소개 현대 사회에서 위치 기반 애플리케이션은 우리의 일상생활에 깊숙히 자리 잡고 있습니다. 길찾기 앱부터 자전거 공유 서비스, 운동 기록 앱, 그리고 위치 기반 게임까지 GPS를 활용한 실시간 위치 추적 기술은 다양한 분야에서 사용되고 있습니다. 이러한 기술은...
-
- 스마트폰 센서 활용 PDR 모델 연구 - 연구 과정(2)
- 안녕하세요! AI Fellowship 6기에 참여하고 있는 슼폰지 팀입니다. 저희는 딥러닝을 기반으로 PDR(Pedestrian Dead Reckoning) 시스템의 정확도를 향상시키는 방법을 연구하고 있습니다. 이번 포스팅에서는 중간 발표 내용을 공유하고, 피드백 세션에서 논의된 사항을 바탕으로 향후 연구 방향을 제시하겠습니다. 연구 진행 단계 저희는 프로젝트를 여섯 단계로 나누어 진행 중입니다. 현재는 세 번째 단계인 데이터 전처리 및 모델 테스트까지 마치고, 네 번째 단계인 모델 학습 및 최적화를 진행하고 있습니다. PDR 소개 PDR(Pedestrian Dead Reckoning)은 스마트폰의 IMU(Inertial Measurement Unit) 센서를 ...
-
- 스마트폰 센서 활용 PDR 모델 연구 - 연구계획(1)
- 안녕하세요! SKT AI Fellowship 6기에서 스마트폰 센서 활용 PDR 모델 연구 과제를 수행하는 팀 슼폰지입니다. 슼폰지라는 팀 이름은 SKT + 스마트폰 지도라는 의미를 가지고 있는데요, 곧 소개드릴 저희 연구 내용을 압축하여 담아보았습니다. 먼저 저희 연구에 대해 전반적인 소개를 드린 후 관련 연구, 연구 계획, 목표 순으로 설명드리겠습니다. 연구 소개 먼저 PDR (Pedestrian Dead Reckoning)이라는 분야가 생소하실 것 같습니다. PDR은 보행자의 이동 경로와 위치를 추정하고자 하는 기술 분야입니다. 우리도 일상생활에서 보행하면서 지도 앱에서 현재 위치를 확인하곤 하는데요, 이 때에는 보통 GPS 가 사용됩니다. 하지만 실내에서는...
DEVOTEE 추천 블로그
-
- AI/ML 기반 단말 Power saving 기술 개발 - 연구과정(2)
- 안녕하세요! SKT AI Fellowship 5기의 11번 과제 『AI/ML 기반 단말 Power Saving 기술 개발』 프로젝트를 수행중인 팀 Seio의 유현민, 이종석, 김유빈입니다. 프로젝트 시작부터 약 3달의 시간 동안 저희 팀이 연구한 내용을 보고드리겠습니다. 앞서 연구 계획 포스팅에서 말씀드린 저희 팀의 연구 내용은 크게 두 가지, 저전력 AI/ML 모델 개발, 스마트폰 단말 데이터 수집 및 특성 분석이었는데요. 3개월 동안 스마트폰 단말과 XCAL 장비로 직접 데이터를 수집하여 DRX 동작을 분석하였습니다. 남은 기간 동안은 분석한 내용을 기반으로 저전력 AI/ML 모델을 개발할 계획입니다. 우선, 이번 포스팅에서는 저희 팀이 DRX 데이터 수집을 ...
-
- Deep Learning 기반 Depth Estimation with Mono Camera - 연구과정(2)
- 안녕하세요! 저희는 이번 SKT AI Fellowship 5기에서 “Deep Learning 기반 Depth Estimation with Mono Camera” 연구 과제를 수행중인 IDE 팀입니다. 두번째 포스트인데요, 저희가 약 7~8월 기간동안 진행한 연구를 소개해드리도록 하겠습니다. 저희는 우선 기존 모노 뎁스 연구들의 문제점을 파악하고 해결하는 전략을 세웠습니다. 기존 모노뎁스 모델의 방법과 문제점 기존 모노 뎁스 모델의 경우, 크게 (1) 딥러닝 방식 / 여러 시점 이미지에 대해 (2) structure from motion을 적용한 방식으로 나눌 수 있습니다. 각각의 방식에 대한 문제점은 다음과 같습니다. (1) 딥러닝방식 -연속적인 두 장의 이미지들...
-
- 스마트폰 센서 활용 PDR 모델 연구 - 연구 과정(2)
- 안녕하세요! AI Fellowship 6기에 참여하고 있는 슼폰지 팀입니다. 저희는 딥러닝을 기반으로 PDR(Pedestrian Dead Reckoning) 시스템의 정확도를 향상시키는 방법을 연구하고 있습니다. 이번 포스팅에서는 중간 발표 내용을 공유하고, 피드백 세션에서 논의된 사항을 바탕으로 향후 연구 방향을 제시하겠습니다. 연구 진행 단계 저희는 프로젝트를 여섯 단계로 나누어 진행 중입니다. 현재는 세 번째 단계인 데이터 전처리 및 모델 테스트까지 마치고, 네 번째 단계인 모델 학습 및 최적화를 진행하고 있습니다. PDR 소개 PDR(Pedestrian Dead Reckoning)은 스마트폰의 IMU(Inertial Measurement Unit) 센서를 ...
-
- 스마트폰 센서 활용 PDR 모델 연구 - 연구 결과(3)
- 안녕하세요! SKT AI Fellowship 6기 슼폰지 팀입니다. 저희는 스마트폰 센서를 활용한 보행자 위치 추정(PDR: Pedestrian Dead Reckoning) AI 모델 개발을 주제로 약 5개월간 연구를 진행했습니다. 이전 포스팅에서 (1)연구 소개 (2)연구과정을 공유했는데요, 마지막 포스팅인 만큼 이번에는 저희 연구를 간략하게 다시 소개드리고, 최종 수행 과정과 결과를 공유하겠습니다. 연구 소개 현대 사회에서 위치 기반 애플리케이션은 우리의 일상생활에 깊숙히 자리 잡고 있습니다. 길찾기 앱부터 자전거 공유 서비스, 운동 기록 앱, 그리고 위치 기반 게임까지 GPS를 활용한 실시간 위치 추적 기술은 다양한 분야에서 사용되고 있습니다. 이러한 기술은...

DEVOTEE를 활성화 시키면
지금 작성한 댓글에 AI가 댓글을 달아줍니다.