
로그인 선택
미리보기
커뮤니티

 23.06.15
글 등록
DEVOTEE를 활성화 시키면
지금 작성한 커뮤니티 글에 대해 1개의 댓글을 달아줍니다.
버튼을 누르면 글 수정 시 ChatGPT가 작성한 댓글이 수정됩니다.
임시저장함
최대 20건까지 저장합니다.
| 컨텐츠 유형 | 제목 | 저장일 | 삭제 |
|---|

본인인증
고객님의 소중한 개인정보보호를 위해
본인인증을 진행해주세요. 본인인증 미 진행 시 로그인이 제한됩니다.
본인인증 로그인에 실패하였습니다.
회원이 아니시거나 본인인증 등록이
완료되지 않은 사용자입니다.
회원정보 연결
NVIDIA issac sim으로 배우는 physicak AI (ROS2 개념 이해하기)
- DEVOTEE 요약
- ROS2(Robot Operating System 2)는 로봇 소프트웨어 개발을 위한 오픈소스 프레임워크로, 노드(Node)를 기반으로 데이터를 주고받는 방식(토픽, 서비스, 액션)으로 구성됩니다. 이 시스템은 분산 처리와 모듈화, 다양한 언어 지원, 실시간 처리 기능을 제공하며, 여러 로봇이나 장치들이 협력하여 복잡한 작업을 수행할 수 있습니다. 예를 들어 자율주행차의 경우, 카메라 노드가 영상을 전송하면 차선감지 노드가 이를 분석하고 제어 노드가 차량의 방향을 조정하는 방식으로 기능을 통합합니다.
8월18일 3번째 날 - nvidia issac sim으로 배우는 physicak AI ---about ros2
ROS2(Robot Operating System 2)는 로봇 소프트웨어 개발을 위한 오픈소스 미들웨어 프레임워크입니다.
핵심 개념:
노드(Node): 각각 하나의 기능을 담당하는 독립적인 프로그램
토픽(Topic): 노드 간 데이터를 주고받는 통신 채널
Publisher/Subscriber: 데이터를 보내는 쪽과 받는 쪽
통신 방식:
Topic: 연속적 데이터 스트림 (예: 센서 데이터)
Service: 요청-응답 방식 (예: 설정 변경)
Action: 장시간 작업을 위한 통신 (예: 목표 이동)
주요 특징:
분산 시스템: 여러 컴퓨터에서 동시 실행 가능
모듈화: 각 기능을 독립적으로 개발하고 재사용
언어 지원: Python, C++, Java 등
실시간 처리: 엄격한 타이밍 요구사항 지원됩니다.
dds domain을 사용하면 100대 넘는 로봇도 제어 가능합니다.
실제 사용:
자율주행차에서 카메라 노드가 영상을Publishing하면, 차선감지 노드가 Subscrib해서 처리하고, 결과를 제어 노드로 전송하는 방식으로 각 기능이 협력합니다.
ROS2는 복잡한 로봇 시스템을 체계적으로 구축할 수 있게 해주는 표준 플랫폼입니다.
예를 들어 설명하자면
자동차에 카메라가 있고 차선을 인식하고 움직인다고 가정해봅니다.
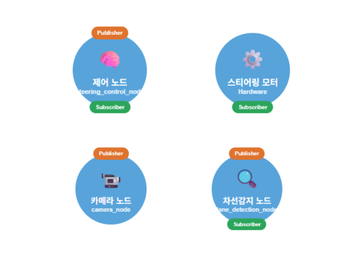
✅ ROS2 노드 3개가 만듭니다.
카메라 노드 (camera_node)
차선감지 노드 (lane_detection_node)
제어 노드 (steering_control_node)
그리고 물리적 하드웨어 장치인 스티어링 모터 가 있다고 생각합니다.
jmerrier0910 님의 최신 블로그
더보기-
- NVIDIA issac sim으로 배우는 physicak AI (ROS2 개념 이해하기)
- 8월18일 3번째 날 - nvidia issac sim으로 배우는 physicak AI ---about ros2 ROS2(Robot Operating System 2)는 로봇 소프트웨어 개발을 위한 오픈소스 미들웨어 프레임워크입니다. 핵심 개념: 노드(Node): 각각 하나의 기능을 담당하는 독립적인 프로그램 토픽(Topic): 노드 간 데이터를 주고받는 통신 채널 Publisher/Subscriber: 데이터를 보내는 쪽과 받는 쪽 통신 방식: Topic: 연속적 데이터 스트림 (예: 센서 데이터) Service: 요청-응답 방식 (예: 설정 변경) Action: 장시간 작업을 위한 통신 (예: 목표 이동) 주요 특징: 분산 시스템: 여러 컴퓨터에서 동시 실행 ...
-
- NVIDIA issac sim으로 배우는 physicak AI (about issac sim)
- 8월4일 두번째 날 - NVIDIA issac sim으로 배우는 physicak AI ---about issac sim NVIDIA 관련 링크 아래 링크는 self-learning이며 무료입니다. https://learn.nvidia.com/courses/course-detail?course_id=course-v1:DLI+S-OV-27+V1 스터디 내용 Getting Started: Simulating Your First Robot in Isaac Sim https://learn.nvidia.com/courses/course-detail?course_id=course-v1:DLI+S-OV-27+V1 Isaac Sim Documentation Tutorial htt...

DEVOTEE를 활성화 시키면
지금 작성한 댓글에 AI가 댓글을 달아줍니다.