
로그인 선택
미리보기
커뮤니티

 23.06.15
글 등록
DEVOTEE를 활성화 시키면
지금 작성한 커뮤니티 글에 대해 1개의 댓글을 달아줍니다.
버튼을 누르면 글 수정 시 ChatGPT가 작성한 댓글이 수정됩니다.
임시저장함
최대 20건까지 저장합니다.
| 컨텐츠 유형 | 제목 | 저장일 | 삭제 |
|---|

본인인증
고객님의 소중한 개인정보보호를 위해
본인인증을 진행해주세요. 본인인증 미 진행 시 로그인이 제한됩니다.
본인인증 로그인에 실패하였습니다.
회원이 아니시거나 본인인증 등록이
완료되지 않은 사용자입니다.
회원정보 연결
NVIDIA issac sim으로 배우는 physicak AI (about issac sim)
- DEVOTEE 요약
- 본 블로그는 NVIDIA Isaac Sim을 활용한 로봇 시뮬레이션 학습 과정에 대해 다룹니다. Isaac Sim 인터페이스 탐색, 기본 장면 설정 이해, 새로운 에셋 추가, 로봇 섀시와 바퀴 등 구성 요소 제작 및 물리 시뮬레이션 활성화 과정을 안내합니다. 또한 Differential Controller를 통한 속도 명령 계산 및 구현을 배우며, 이를 통해 로봇의 현실적인 움직임을 시뮬레이션합니다.
8월4일 두번째 날 - NVIDIA issac sim으로 배우는 physicak AI ---about issac sim
NVIDIA 관련 링크
아래 링크는 self-learning이며 무료입니다.
https://learn.nvidia.com/courses/course-detail?course_id=course-v1:DLI+S-OV-27+V1
스터디 내용
Getting Started: Simulating Your First Robot in Isaac Sim
Isaac Sim Documentation Tutorial
ROS Installation manual
Isaac ROS
시작하기
Getting Started: Simulating Your First Robot in Isaac Sim
또한
https://learn.nvidia.com/courses/course-detail?course_id=course-v1:DLI+S-OV-27+V1
이 링크에서는 아이작 심(Isaac Sim) 인터페이스 탐색을 하게 되는데
Isaac Sim을 실행하고 사용자 인터페이스를 살펴보는 것부터 시작합니다.
여기에는 패널(panels), 컨텍스트 메뉴(context menus), 도구 모음(toolbars) 같은 주요 구성 요소들이 포함됩니다.
또한, 뷰포트(viewport)를 탐색하는 방법과 World, defaultLight와 같은 프림(prims)이 포함된 기본 장면 설정(default scene setup)을 이해하게 됩니다.
추가로, Create 메뉴를 활용하여 새로운 에셋(asset)을 추가하고, Isaac Examples에 접근해 Isaac Sim의 기능들을 시연하는 예제들을 살펴보게 됩니다.
이 단원에서는 로봇의 섀시(chassis, 본체)를 위한 시각적 메쉬(mesh)를 생성하고, 바퀴(wheels)와 조인트(joints) 같은 필수 구성 요소를 추가하는 과정을 안내합니다.
또한, 물리 시뮬레이션(physics)을 활성화하여 현실적인 움직임과 상호작용을 구현하는 방법을 배우게 되며, 이를 통해 로봇이 환경 속에서 효과적으로 이동할 수 있도록 할 것입니다.
왜 physical이라는 단어를 붙였는지 알 것 같습니다.
differential_controller OmniGraph에서 노드들의 역활을 알 수 있고, 노드들의 신호를 받아서 Differential Controller에서 velocity command를 계산해서 알려줍니다.
그리고 명령을 해서 움직이게 해줍니다.
데모 영상
jmerrier0910 님의 최신 블로그
더보기-
- NVIDIA issac sim으로 배우는 physicak AI (ROS2 개념 이해하기)
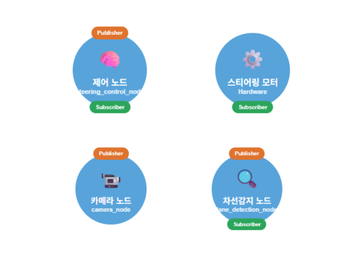
- 8월18일 3번째 날 - nvidia issac sim으로 배우는 physicak AI ---about ros2 ROS2(Robot Operating System 2)는 로봇 소프트웨어 개발을 위한 오픈소스 미들웨어 프레임워크입니다. 핵심 개념: 노드(Node): 각각 하나의 기능을 담당하는 독립적인 프로그램 토픽(Topic): 노드 간 데이터를 주고받는 통신 채널 Publisher/Subscriber: 데이터를 보내는 쪽과 받는 쪽 통신 방식: Topic: 연속적 데이터 스트림 (예: 센서 데이터) Service: 요청-응답 방식 (예: 설정 변경) Action: 장시간 작업을 위한 통신 (예: 목표 이동) 주요 특징: 분산 시스템: 여러 컴퓨터에서 동시 실행 ...
-
- NVIDIA issac sim으로 배우는 physicak AI (about issac sim)
- 8월4일 두번째 날 - NVIDIA issac sim으로 배우는 physicak AI ---about issac sim NVIDIA 관련 링크 아래 링크는 self-learning이며 무료입니다. https://learn.nvidia.com/courses/course-detail?course_id=course-v1:DLI+S-OV-27+V1 스터디 내용 Getting Started: Simulating Your First Robot in Isaac Sim https://learn.nvidia.com/courses/course-detail?course_id=course-v1:DLI+S-OV-27+V1 Isaac Sim Documentation Tutorial htt...
DEVOTEE 추천 블로그
-
- NVIDIA Isaac Sim 으로 배우는 Physical AI (2회차 모임)
- 안녕하세요, DEVOCEAN OpenLab “NVIDIA Isaac Sim으로 배우는 Physical AI” 2회차 모임에 참여한 김민제입니다. 이번 모임에서는 각자 준비해온 노트북으로 Isaac Sim을 직접 실행하고 조작해보는 실습 시간을 가졌습니다. NVIDIA의 공식 강의 자료를 기반으로 진행했으며, 참가자들은 자료를 보며 한 단계씩 따라 하면서 기능을 익혔습니다. 모임의 시작은 Isaac Sim을 실행했을 때 보이는 기본 화면 구성부터 살펴보는 것으로 시작했습니다. Stage의 개념과 객체를 스폰하는 방법, Ground Plane을 불러오는 법, 시뮬레이션을 시작·정지하는 방법 등, 시뮬레이터의 기초 조작을 하나씩 익혔습니다. 특히, Isaac Sim에서...
-

- NVIDIA Jetson Thor와 GR00T 모델을 활용한 로봇 시뮬레이션 테스트
- 지난 글에서 Jetson Thor의 기본적인 설명을 끝냈다면 이번엔 직접 실행해본 결과를 공유하는 내용을 작성해 보도록 하겠습니다. 지난 블로그 : https://devocean.sk.com/blog/techBoardDetail.do?ID=167723 Jetson Thor Setting 기본적으로 시작하기 앞서 필요한 준비물이 있습니다. 준비물 모니터 (HDMI) USB 키보드 USB 마우스 Jetson BSP 설치를 위한 USB Memory (32GB 이상 권장) Jetson BSP USB 연결 Jetson Thor는 Linux Host PC 없이 기존 PC용 리눅스를 설치 하는 방법과 동일하게 iso 이미지로 부트 USB를 만들어 설치가 가능 합니다. 부팅용 ...
-
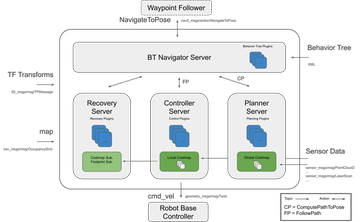
- NVIDIA issac sim으로 배우는 physicak AI (about issac sim, 4회차)
- 9/1에 진행한 4번째 스터디 기반으로 작성하였습니다. Isaac Sim 4.5 × ROS 2 Nav2 + Gazebo SLAM 목표: Isaac Sim에서 점유맵(Occupancy Map) 생성 → Nav2 주행 → 자동 목표/웨이포인트, 그리고 Gazebo + TurtleBot3로 SLAM → 맵 저장 → Nav2 주행까지 한 문서로 정리. 그대로 복붙해 따라 할 수 있도록 명령과 체크리스트를 상세히 넣었습니다. (권장: Linux, ROS 2 Humble) ([Isaac Sim Documentation][1]) 0) 빠른 결론 (TL;DR) Isaac Sim에서 창고+Carter 예제를 열고, Occupancy Map을 생성(YAML+PNG). ([Isaac...
-

- HPC를 여행하는 히치하이커를 위한 안내서 Part 3 - 8단계로 완성하는 클러스터
- 들어가며 지난 글에서 Slurm 스케줄러의 내부 구조와 실전 활용을 다루며, 마지막에 이렇게 말씀드렸습니다. "안정적인 클러스터는 Slurm 설정만으로 완성되지 않습니다. 네트워크, 스토리지, 모니터링, 사용자 정책 등 여러 퍼즐 조각이 맞물려야 합니다." 이번 글은 바로 그 퍼즐 조각을, 온프레미스 환경에서 어떤 순서로 어떻게 맞춰야 하는지에 관한 이야기입니다. 요즘은 클라우드의 시대입니다. AWS나 Azure의 관리형 HPC 서비스를 사용하면, 정말로 30분 만에 GPU 클러스터를 띄울 수도 있죠. 그런데 막상 학습을 돌려보면 여러 문제와 질문들이 줄지어 등장합니다. “분산 학습 코드가 실행이 안되요!”, "GPU 활용률이 왜 이 모양이지?", "학습 상황을 ...

DEVOTEE를 활성화 시키면
지금 작성한 댓글에 AI가 댓글을 달아줍니다.