
로그인 선택
미리보기
커뮤니티

 23.06.15
글 등록
DEVOTEE를 활성화 시키면
지금 작성한 커뮤니티 글에 대해 1개의 댓글을 달아줍니다.
버튼을 누르면 글 수정 시 ChatGPT가 작성한 댓글이 수정됩니다.
임시저장함
최대 20건까지 저장합니다.
| 컨텐츠 유형 | 제목 | 저장일 | 삭제 |
|---|

본인인증
고객님의 소중한 개인정보보호를 위해
본인인증을 진행해주세요. 본인인증 미 진행 시 로그인이 제한됩니다.
본인인증 로그인에 실패하였습니다.
회원이 아니시거나 본인인증 등록이
완료되지 않은 사용자입니다.
회원정보 연결
NVIDIA Isaac Sim 으로 배우는 Physical AI (3회차 모임)
- DEVOTEE 요약
- DEVOCEAN OpenLab의 3회차 스터디에서는 ROS2의 기초와 ReMEMbR 방법론에 대해 다뤘습니다. ROS2는 기존 ROS1의 한계를 개선하여 효율적인 통신과 안정성을 제공하며, ReMEMbR은 로봇 카메라 정보와 사용자의 요청을 바탕으로 목적지를 설정하는 효율적인 방법론으로 긴 히스토리도 커버할 수 있는 성능을 보여주었습니다. 이번 스터디는 로봇 제어 및 실제 적용 사례를 이해하는 데 중점을 두며, Isaac Sim 스터디를 통해 이론과 실제를 연결하는 목표를 향한 과정을 이어갔습니다.
안녕하세요,
Devocean OpenLab NVIDIA Isaac Sim 으로 배우는 Physical AI에 참여하고 있는 조재경입니다.
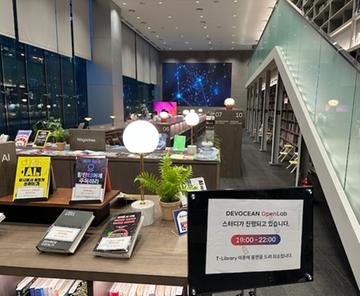
3회차 스터디는 T타워 1층에 있는 T-library 에서 진행하였습니다. 상기님도 와주셔서 저희를 응원해주셨네요!!
이번 3회차에는
1) 로봇을 제어하기 위한 미들웨어인 ROS2의 기초와
2) 유저의 발화만으로 로봇을 컨트롤하여 원하는 곳으로 이동시키기 위해 제안된 효율적 방법론인 ReMEMbR 에 대해서 알아보았습니다.
ROS2의 기초는 스터디 대장님인 유석님께서 설명해 주셨습니다. 아주 명쾌한 설명에 무릎을 탁 치면서 감탄하며 들었네요.
ReMEMbR는 제가 세미나 형식으로 준비해서 발표를 해보았는데요. 오랜만에 로봇 관련 논문 세미나를 준비하려니 두근두근 하더라구요...!!
그럼 어떤 내용들이 있었는지 간단히 살펴보겠습니다.
ROS2의 기초
우선 ROS2와 ROS1의 차이에 대해서 살펴보았습니다. 저는 ROS2가 ROS1의 발전된 버전이라고 생각했는데, 아예 다른 것이더라구요.
ROS1의 컨셉은 차용하되, ROS1에서 발생했던 고질적인 문제들을 해결한 완전히 새로운 소프트웨어에 가까웠습니다.
핵심은 TCP 통신이 아닌 UDP 통신을 사용한 것! (아래 밈으로 설명해 주셨습니다.)
ROS1은 TCP 통신을 사용하기 때문에 topic을 발행할 때에도 중간에 broker 가 있어야 하는 구조였지만,
ROS2는 UDP 통신을 사용하도록 변경되면서 효율적인 통신이 가능해졌다고 합니다.
물론 데이터가 누락될 가능성이 추가되기는 했지만, 통신 레벨을 설정하여 누락을 최소화 할 수 있습니다.
또 ROS1은 master 노드의 IP, PORT 를 알면 전체 시스템을 죽일 수 있었지만, ROS2 는 그 문제를 해결했습니다.
또한 ROS1은 1:1 pubsub 만 가능했지만 ROS2는 N:N pubsub 도 가능해졌다고 합니다.
ROS1과 ROS2 가 아예 다른 소프트웨어이기는 하지만, 기존 ROS1 사용자들을 위해서 ROS2에서도 ROS1 호환이 가능합니다.
별도의 브릿지를 사용해야 하기는 하지만요. 제가 ROS를 공부할 2021년만 해도 ROS1을 주로 사용하던 분위기였는데,
이제는 거의 ROS2로 넘어온 듯한 느낌이 듭니다!
ReMEMbR란?
"ReMEmbR: Building and Reasoning Over Long-Horizon Spatio-Temporal Memory for Robot Navigation" 는
이 논문은 로봇의 카메라 정보에 기반하여 로봇이 유저의 요청에 따라 목적지를 설정하는 상황을 가정합니다.
예를 들어 유저가 "의자에 앉고 싶어" 라고 한다면, 이전에 촬영되었던 곳 중 의자가 있을 법한 곳으로 안내하는 시나리오입니다.
원래 VLM (Vision Language Model) 을 이용하는 방법들이 있었는데, 이 방법은 크게 두가지 문제가 있었습니다.
첫 번째로 위치나 시간정보를 제대로 반영하기 어렵다는 것, 두 번째로 VLM의 context length 문제로 긴 이미지 시퀀스를 넣을 수 없다는 점입니다.
실제로 논문에서는 최신 VLM 인 gpt-4o 조차 2FPS로 촬영된 5분 이상의 비디오를 넣을 수 없다고 주장합니다.
ReMEMbR는 이를 해결하기 위해 image captioning 모델을 이용해 이미지 데이터를 전부 설명할 수 있는 caption 으로 바꾸고,
GPS 좌표와 timestamp 기록과 pairing 하여 데이터베이스에 저장하는 방식을 제안합니다.
이후, 유저의 질문이 들어왔을 때 RAG 방식으로 관련있는 기록을 가져와, 로봇의 목적지 설정에 기반이 되는 정보로 사용합니다.
아주 간단한 아이디어이지만 21분 이상의 긴 히스토리도 커버할 수 있는 훌륭한 성능을 보여준 방법론입니다.
설명 이후에는 Python, ROS2 구현 tutorial 을 함께 살펴보면서 어떤식으로 실제 로봇에 적용되는지를 살펴보았습니다.
마치며
이번주에는 ROS2와 ReMEMbR 에 대해서 알아보았습니다.
Isaac sim과 직접적인 관련은 없어보이지만, 실제 로봇을 제어하기 위해서는 ROS2와 같은 미들웨어가 반드시 필요합니다.
ReMEMbR 또한 제안한 방법론을 ROS2를 통해 실제 로봇에 적용한 사례 중 하나입니다.
Isaac sim 스터디를 통해 디지털 트윈 환경에서 학습한 모델과 제어 방법론들을 실제 로봇에 적용할 수 있는 그날까지! 함께 배워 나가 보겠습니다~
감자 님의 최신 블로그
더보기-

- LLaDA: Diffusion language model과 LLM reversal curse
- 몇 달 전에 Gemini Diffusion 모델이라는 게 나왔다는 뉴스를 봤다. 일단 첫 번째로 Diffusion으로 어떻게 language model을 만든거지? 가 궁금했고, 두 번째로는 데모 비디오를 봤는데 미친듯이 빠른 속도가 눈에 띄었다. (꼭 데모 비디오 보시길!) 그래서 한번 근간이 되는 논문을 읽어보기로 했다. Alibaba Ant group 에서 써낸 Large Language Diffusion Models, 일명 LLaDA 라는 모델을 제안한 논문이 되겠다 (근데 마지막 A가 제목에는 없음...Large Language diffusion with mAsking 라고 함) 꽤 재미있게 읽은데다가, 중간에 LLM reversal curse 라는 개념...
-

- Think-fusion 의 여러가지 방식 (feat. DeepSeek-V3.1, GPT-5)
- 2025년 LLM 필드에서 가장 중요한 키워드 하나를 꼽으라면 바로 'Reasoning'일 것입니다. Test-time-computing을 통해서 LLM은 사람처럼 생각하는 과정을 거쳐 답변을 이끌어냈고, 이는 다양한 벤치마크 성능을 극적으로 끌어올렸습니다. 하지만 이 Reasoning 모델은 일반 사용자들 (단순한 태스크에 LLM을 적용하려는) 에게는 큰 영향을 주지 못했습니다. 금방 대답할 수 있는 질문들에도 쓸데없는 사고과정을 거치면서 답변을 기다리는 사용자들을 지치게 만들곤 했기 때문입니다. 그래서 제안된 방식 중 하나가 바로 Think-fusion입니다. 이전 블로그 글에서 Qwen3에 적용된 Hybrid think mode 에 대해서 살펴본 바 있습니다...
-
- NVIDIA Isaac Sim 으로 배우는 Physical AI (3회차 모임)
- 안녕하세요, Devocean OpenLab NVIDIA Isaac Sim 으로 배우는 Physical AI에 참여하고 있는 조재경입니다. 3회차 스터디는 T타워 1층에 있는 T-library 에서 진행하였습니다. 상기님도 와주셔서 저희를 응원해주셨네요!! 이번 3회차에는 1) 로봇을 제어하기 위한 미들웨어인 ROS2의 기초와 2) 유저의 발화만으로 로봇을 컨트롤하여 원하는 곳으로 이동시키기 위해 제안된 효율적 방법론인 ReMEMbR 에 대해서 알아보았습니다. ROS2의 기초는 스터디 대장님인 유석님께서 설명해 주셨습니다. 아주 명쾌한 설명에 무릎을 탁 치면서 감탄하며 들었네요. ReMEMbR는 제가 세미나 형식으로 준비해서 발표를 해보았는데요. 오랜만에 로봇 관련...
-

- Qwen3 의 Hybrid thinking mode
- 2025년 4월 29일 새벽에 Alibaba의 Qwen3 가 릴리즈되었다. Qwen3 공식 블로그 Technical report 가 공개되지 않고, 블로그로만 공개되었기 때문에 학습이 어떻게 이루어졌는지는 아주 제한적으로 공개되었다. 모델은 총 6개로 MoE 모델 2개와 Dense 모델 6개로 구성되었다. MoE 모델은 235B (22B activate), 30B (3B activate), Dense 모델은 32B, 14B, 8B, 4B, 1.7B, 0.6B 의 사이즈다. 블로그 글에 따르면 각각 가장 큰 모델만 학습한 뒤, strong-to-weak distillation 을 통해 나머지 모델들을 학습한 것으로 보인다. 아마도 base model 들은 pruni...
DEVOTEE 추천 블로그
-
- OpenLab - 대규모 시스템 설계 기초 #2
- 안녕하세요! 〈대규모 시스템 설계 기초〉 스터디 두번째 글입니다. 1회차 : OpenLab - 대규모 시스템 설계 기초 #1 이번 스터디 주제는 3장 "시스템 설계 면접 공략법"과 4장 "처리율 제한 장치의 설계"에 관한 내용이었습니다. 저희는 실무 중심 스터디로 면접 준비를 위한 스터디는 아니기 때문에 3장은 가볍게 훑어보며 요약하고 넘어갔고 4장을 중점적으로 진행했습니다. 지난번과 달리 이번 스터디는 토론 방식으로 스터디를 진행했습니다. 1회 차 때는 모든 멤버가 동일한 스터디를 하고 랜덤으로 2명을 선정하여 발표하는 방식으로 스터디를 진행했습니다. 아무래도 다 같이 봤던 내용을 발표로 다시 보다 보니 '다 아는 내용이구만.' 하는 자세로 발표 내용을 듣게 되...
-
- OpenLab - 개발자를 위한 네트워크 세 번째 모임
- 안녕하세요. DEVOCEAN OpenLab 1기의 '개발자를 위한 네트워크' 모임을 맡고 있는 'ZIGI' 입니다. 지난 5월 21일에 OpenLab - 개발자를 위한 네트워크의 세 번째 모임이자, 두 번째 공부하는 모임을 진행하였습니다. 이번 모임의 주제는 라우팅(Routing), 스위칭(Switching) , 세션장비 라는 주제로 스터디를 진행하였습니다. 스터디 발표는 박용연님과 김지영님 2분이 진행해 주셨습니다. 원래 2분의 발표자를 선정하는 이유가 지난 모임처럼 갑작스럽게 발표자 분이 못오시게 될 경우의 공백을 막을 수 있고, 동일 내용을 서로 다른 자료를 찾아보면서 공부해오시면서 다른 시각으로 기술을 설명하는 것을 들어보고자 했던 것이었는 데 이번 모임에...
-
- NVIDIA issac sim으로 배우는 physicak AI (about issac sim)
- 8월4일 두번째 날 - NVIDIA issac sim으로 배우는 physicak AI ---about issac sim NVIDIA 관련 링크 아래 링크는 self-learning이며 무료입니다. https://learn.nvidia.com/courses/course-detail?course_id=course-v1:DLI+S-OV-27+V1 스터디 내용 Getting Started: Simulating Your First Robot in Isaac Sim https://learn.nvidia.com/courses/course-detail?course_id=course-v1:DLI+S-OV-27+V1 Isaac Sim Documentation Tutorial htt...
-
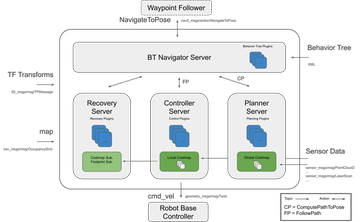
- NVIDIA issac sim으로 배우는 physicak AI (about issac sim, 4회차)
- 9/1에 진행한 4번째 스터디 기반으로 작성하였습니다. Isaac Sim 4.5 × ROS 2 Nav2 + Gazebo SLAM 목표: Isaac Sim에서 점유맵(Occupancy Map) 생성 → Nav2 주행 → 자동 목표/웨이포인트, 그리고 Gazebo + TurtleBot3로 SLAM → 맵 저장 → Nav2 주행까지 한 문서로 정리. 그대로 복붙해 따라 할 수 있도록 명령과 체크리스트를 상세히 넣었습니다. (권장: Linux, ROS 2 Humble) ([Isaac Sim Documentation][1]) 0) 빠른 결론 (TL;DR) Isaac Sim에서 창고+Carter 예제를 열고, Occupancy Map을 생성(YAML+PNG). ([Isaac...

DEVOTEE를 활성화 시키면
지금 작성한 댓글에 AI가 댓글을 달아줍니다.